


大規模な航空宇宙構造物のスキャンには、特有の計測上の課題が伴います。大量のボリュームには絶対的な完璧さが求められます。滑らかな胴体セクションのような特徴のない形状は、データのキャプチャを複雑にします。厳しい公差により、誤差の余地はまったくありません。これまで、複数のスキャン セッションを結合すると深刻なボトルネックが発生していました。エンジニアは何千もの測位ターゲットを手動で適用しました。彼らは高価なレーザートラッカーを設置しましたが、厳しい視線制限によって妨げられました。あるいは、エラーが発生しやすい後処理メッシュの位置合わせを採用しました。業界は今、パラダイムシフトに直面しています。新しいハードウェア駆動のグローバル座標ロック システムにより、手動による準備作業が不要になります。これらの高度な光学ソリューションは、累積的なアライメント ドリフトを効果的に軽減します。これらはリバース エンジニアリング ワークフローを変革します。また、メンテナンス、修理、オーバーホール (MRO) アプリケーションも合理化します。最新の計測学が従来のハードルをどのように克服するかを学びます。ソフトウェアのみに依存すると大型の機体ではなぜ失敗するのかを探っていきます。最後に、マーカーレス追跡が航空宇宙検査をどのように再定義するのかを学びます。
ソフトウェア アルゴリズムのみに依存して、特徴のない航空機パネルのスキャンを位置合わせすると、許容できない累積体積ドリフトが発生します。
独立した内蔵写真測量機能を備えた 3D レーザー スキャナは、幾何学的なステッチングの必要性を回避し、厳密なグローバル座標フレームワークを確立します。
トラッカーフリーおよびマーカーフリーの 3D レーザー スキャナを導入すると、見通し線の制限がなくなり、スキャン前の表面準備時間が大幅に短縮されます。
大量の計測グレードの精度を実現するには、単一スキャンの解像度だけでなく、追跡可能な体積精度標準 (VDI/VDE 2634 など) に基づいてハードウェアを評価する必要があります。
標準のメッシュ位置合わせソフトウェアには、明確な幾何学的特徴が必要です。アルゴリズムは、鋭いエッジ、ドリル穴、または複雑な輪郭を探します。これらの基準点を使用して、重なっているスキャンをスムーズにステッチします。航空宇宙構造には、これらの明確な参照が欠けていることがよくあります。大きな胴体セクションは、滑らかで連続した外面を示します。レドームは、途切れることのない広大な曲線を描きます。アルゴリズムが正確に把握できるものは何もありません。
重複するメッシュ アルゴリズムに依存すると、重大な計測上の問題が発生します。 15 メートルの民間航空機の胴体をスキャンすることを想像してください。何百もの個別のスキャン パッチを順番にキャプチャします。ソフトウェアはそれらを段階的にステッチしようとします。微細な位置合わせ誤差は、重なり合う縫い目ごとに発生します。これらの小さな偏差が構造全体に広がります。この現象を体積ドリフトと呼びます。最初のフレームでの 0.05mm の誤差は急速に増大します。最終フレームまでに、ずれは完全に許容できなくなります。最終的に、これにより、歪んだ最終 3D モデルが生成されます。
標準のグローバル登録手法は、通常、これらの正確な条件下では失敗します。ファスナーのパターンが繰り返されると、位置合わせアルゴリズムが完全に混乱します。過度に滑らかな構造により、データ セットが相互に人為的にスライドします。ソフトウェアは正確な空間ロックを自律的に決定できません。エンジニアはスキャンを手動で調整して補正する必要があります。
手動調整では主観的な人的エラーが生じます。厳格な航空宇宙品質管理プロセスでは主観が許容されません。絶対的な数学的確実性が必要です。ソフトウェアの調整のみに関連する一般的な失敗を次に示します。
長い翼幅にわたる角度誤差の気づかれない伝播。
重要な空力コンポーネントの表面の曲率プロファイルが歪んでいる。
リバースエンジニアリングプロジェクト中のリベット穴の位置の不一致。
最適なメッシュを強制的に作成しようとすると、過剰な計算時間が費やされます。
ハードウェアがうまくキャプチャしなかったものをソフトウェアは単純に修正することはできません。
従来、エンジニアは物理的な位置決めターゲットを使用してアライメントのドリフトを解決していました。これらの粘着ステッカーをマーカーと呼びます。マーカーには多大な人件費がかかります。航空機の外板に何千もの接着剤のドットを塗布するには何時間もかかります。技術者は、各ターゲット間の間隔を注意深く測定する必要があります。それらを削除する場合も同様に時間がかかります。
接着剤の残留物は重大な汚染のリスクを引き起こします。繊細なカーボンファイバー複合構造には、きれいな表面が必要です。接着または塗装の手順を開始する前に、表面を完全にきれいにする必要があります。単一のマーカーを残すと、重大な製造欠陥が発生します。
レーザートラッカーは、別の従来の測定ルートを提供します。これらは非常に高いグローバル精度を提供します。ただし、視線に厳しい制約が課せられます。トラッカー ベースは、スキャナーに対して途切れることのない視線を維持する必要があります。このため、閉塞領域の測定が非常に困難になります。複雑な着陸装置ベイのスキャンは物流上の悪夢となります。深いエンジンナセルがトラッカービームを常に遮断します。格納庫の床が混雑すると、測定プロセスが完全に中断されます。ビームが切れるたびに、オペレーターは停止して再調整する必要があります。
環境の不安定性は、従来の測定ワークフローにも脅威を与えます。セットアップ時間が長いと、測定プロセスが非常に危険な状態になります。アクティブな MRO 環境では、温度が常に変動します。巨大な格納庫のドアは勤務時間中開閉します。熱膨張により、航空機の構造が徐々に変化します。重機は床に微細な振動を発生させます。
このような状況では、従来の三脚取り付けシステムのアライメントが損なわれます。スピードは絶対に重要です。正確なグローバル計測データを迅速に取得する必要があります。スキャン セッションが長引くと、データセットに環境エラーが直接発生します。
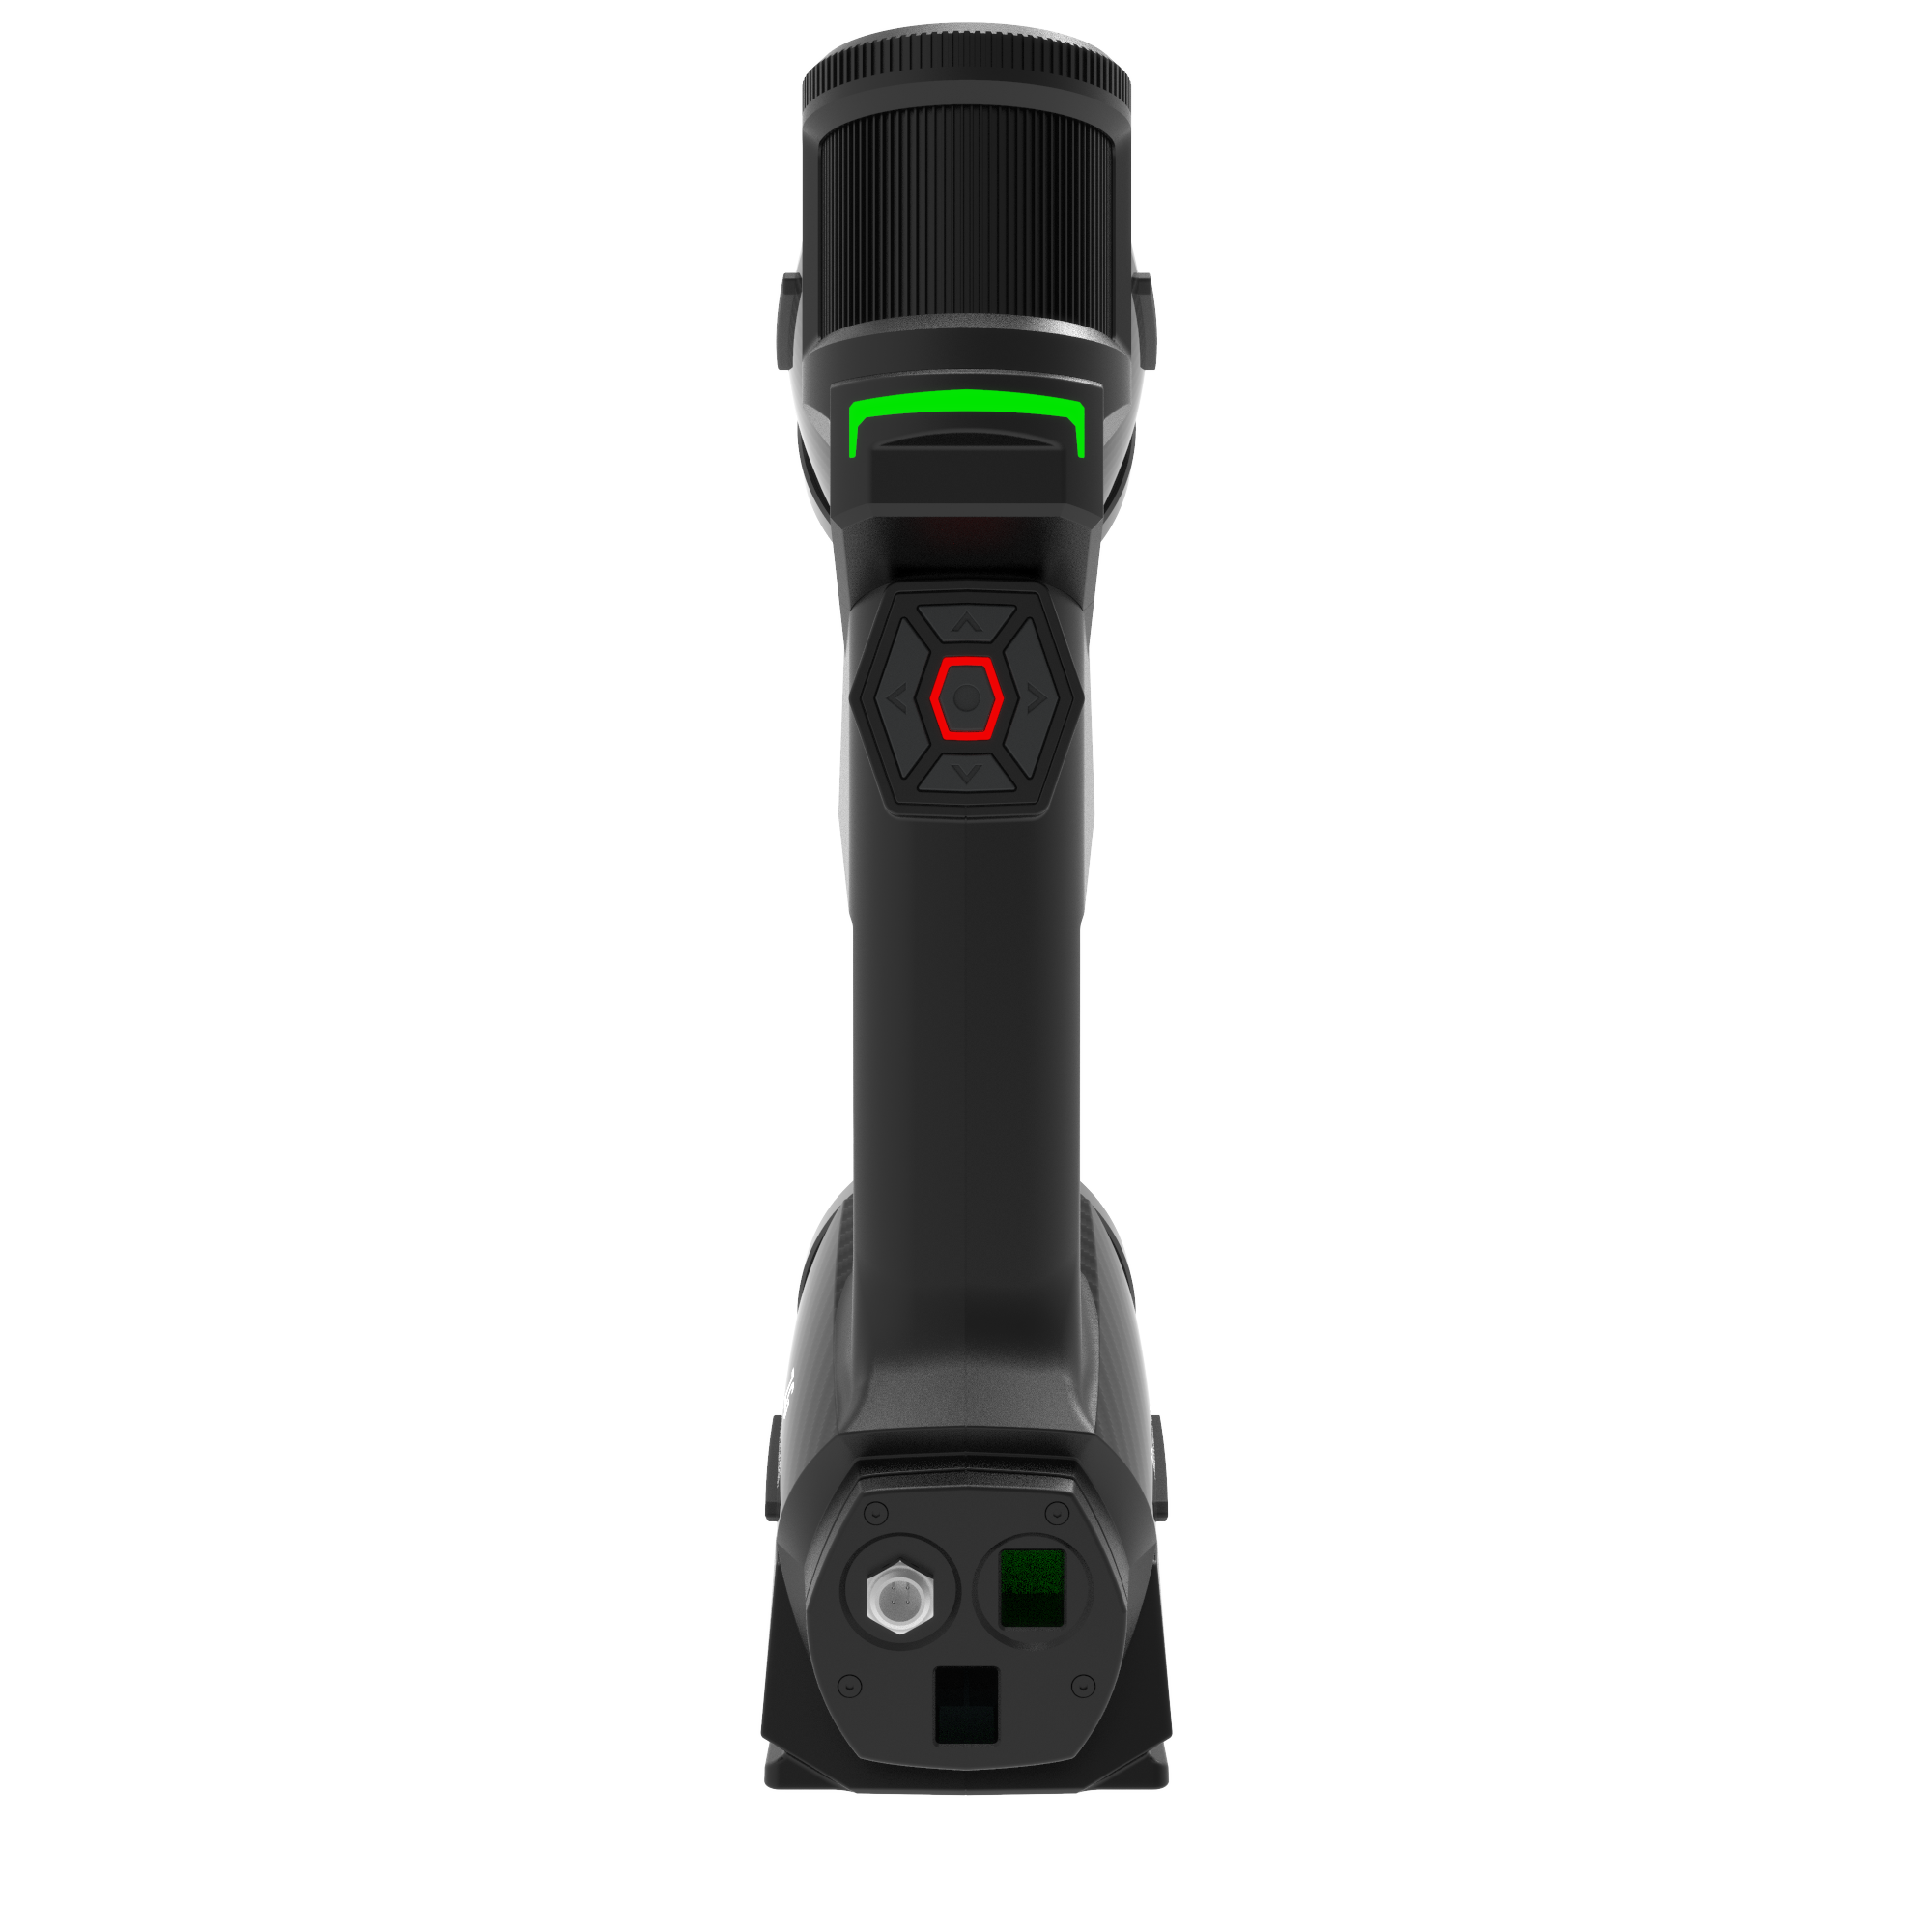
最新の計測学は、複雑な位置合わせの問題を完全にハードウェア レベルで解決します。世界 独立した内蔵写真測量機能を備えた 3D レーザー スキャナにより、 的な精度を簡単に確保できます。統合された写真測量システムは、最初に体積スケルトンを計算することによって機能します。詳細なレーザースキャンを開始する前に、航空機の構造全体をマッピングします。
このプロセスにより、グローバル座標系が即座にロックされます。組み込みフレームワークは、後続のすべての空間データを効果的に固定します。これにより、後続の高密度レーザー スキャンが完全に位置合わせされることが保証されます。さまざまな角度から取得したスキャンは、まったく同じ空間グリッドに分類されます。複数日に渡って収集されたデータは、完全に同期されたままになります。構造的アライメントを推測するためにソフトウェアの最適アルゴリズムに依存することはなくなりました。
独立した写真測量により、複合誤差曲線が強力に抑制されます。これにより、巨大な機体上での精度維持に対する現実的な期待が確立されます。
独立した写真測量ワークフローが通常どのように動作するかは次のとおりです。
オペレーターは航空機構造の周囲の広角光学画像を撮影します。
オンボードプロセッサは、剛直なグローバル座標ネットワークを瞬時に三角測量します。
レーザー スキャナは、高密度キャプチャ フェーズ中にこのロックされたネットワークを参照します。
計測ソフトウェアは、入力された点群を確立されたスケルトンに直接マッピングします。
このシステムは、リアルタイムの空間参照を使用して微小な動きを動的に調整します。
このワークフローにより、高い体積精度が保証されます。 20 メートルの翼スキャンにより、根元から先端まで厳密な寸法の完全性が維持されます。遅い幾何学的なステッチング段階を完全にバイパスします。エンジニアは最終的なメッシュに大きな自信を持ちます。品質保証チームは構造検査レポートを全面的に信頼できます。ソフトウェア依存からハードウェア優位への移行はすべてを変えます。
MRO ワークフローを変革するには、時代遅れの手動手順を廃止する必要があります。従来のプロセスでは、面倒なサイトの準備が必要です。トラッカー フリーおよびマーカーフリーの 3D レーザー スキャナーは、 このプロセスを完全に合理化します。オペレーターはデバイスの電源を入れるだけです。彼らは数分以内にデータの収集を開始します。マーカー適用フェーズ全体を完全に排除します。
限られた空間こそがこの技術の真価を発揮します。ハンドヘルドのマーカーレス システムは、人間工学に基づいた驚くべき利点を提供します。複雑で障害物のある航空機内部の移動が非常に簡単になります。安全に足場を登ることができます。バルクヘッドやタイトなワイヤーハーネスを簡単に回避できます。避けるべきトラッカービームはありません。継続的に位置を変更するためのかさばる三脚は必要ありません。
航空宇宙材料の表面仕上げは非常に多様です。光沢のあるアルミニウムはレーザー光を予期せず反射します。ダークカーボンファイバー複合材は標準的な光ビームを吸収します。マット航空宇宙用プライマーは、古い光学センサーに挑戦します。最新のトラッカーフリーのレーザー システムは、これらの変動を完璧に処理します。高度な青色レーザー技術が動的に適応します。単一のシームレスなパスで多様な素材の仕上げをキャプチャします。
面倒なチョーク スプレーを再度塗布する必要はありません。現像液のスプレーを排除することで、航空機の環境を完全にクリーンに保ちます。危険な異物破片 (FOD) の汚染を防ぎます。
ベスト プラクティスでは、スキャン パスを標準化することをお勧めします。最も剛性の高い構造上の取り付けポイントから始めます。外側に向かって端に向かって体系的に移動します。これにより、最もスムーズなデータ取得エクスペリエンスが保証されます。トラッカーフリーのシステムは、旅行全体を通じて空間認識を簡単に維持します。
エンジニアは、ローカル解像度と体積精度を明確に区別する必要があります。を評価するには、 計測グレードの 3D レーザー スキャナ 両方の重要な指標を理解する必要があります。ローカル解像度は、単一スキャン パッチの鮮明さを定義します。小さな傷や細かいリベットのディテールも完璧に表示されます。体積精度は、航空機全体の寸法精度を決定します。
メーカーは、この仕様を拡張公差式として表現します。通常、X mm + Y mm/m のように表示されます。基数は基本的なセンサーの精度を表します。 2 番目の数値は、1 メートルあたりの予想されるドリフトを示します。ドリフト値が低いほど、優れた計測機器を意味します。
認証により産業トレーサビリティが保証されます。真の計測学コンプライアンスには、ISO 17025 認定の実験室校正が必要です。施設は、厳格な業界標準に照らしてハードウェアを継続的に評価する必要があります。 VDI/VDE 2634 ガイドラインは、光学 3D 測定システムのゴールドスタンダードであり続けています。これは、機器が再現性のある検証済みの結果を一貫して提供することを証明します。
データの統合により、スキャンのライフサイクルが完了します。大きな点群は検査ソフトウェアにシームレスに移行する必要があります。 PolyWorks や Geomagic Control X などのプラットフォームは、このような複雑な位置合わせを処理します。エンジニアは、中間データの損失のないクリーンな CAD エクスポートを必要としています。計算上のオーバーヘッドが大きいと、ワークフローの効率が損なわれます。スキャナーから直接、最適化され、事前に調整されたデータが必要です。
計測ハードウェアの性能比較
システムタイプ | セットアップ時間 | 見通し線が必要 | 体積ドリフトの軽減 |
|---|---|---|---|
従来のメッシュアライメント(ソフトウェア) | 低い | いいえ | 貧しい |
粘着マーカーシステム | 非常に高い | いいえ | 良い |
レーザートラッカーの組み合わせ | 高い | はい | 素晴らしい |
マーカーフリーの写真測量システム | 非常に低い | いいえ | 素晴らしい |
スキャン位置合わせの問題を解決するには、構造的な考え方の転換が必要です。ソリューションを後処理ソフトウェアから切り離す必要があります。高度な光学ハードウェアは、ソースで完全なグローバル座標を直接キャプチャします。投資収益率と広範なビジネスへの影響は依然として否定できません。
施設では表面処理時間が大幅に短縮されます。アライメントドリフトの手直しはエンジニアリングパイプラインから完全になくなります。メンテナンスの所要時間が大幅に短縮されます。ターンアラウンドが早まるということは、航空機がより早く現役に戻ることを意味します。
概念実証のデモンストレーションをスケジュールすることを強くお勧めします。これらの光学システムを複雑な実物大の航空宇宙部品でテストします。現実世界の格納庫環境でマーカーフリー追跡の主張を検証します。アクティブな振動下でハードウェアが動作するのを見ると、その真の計測価値が証明されます。ついに、妥協することなく大型の機体をスキャンできるようになりました。
A: 最新のシステムでは、高速な形状認識が利用されています。内蔵の写真測量と高度な光学追跡機能を組み合わせています。ハードウェアは周囲の構造環境を動的に参照します。航空機の数学的骨格を即座に構築します。この継続的な空間認識により、座標系がロックされます。部品に物理的な粘着ステッカーを貼る必要がなく、ドリフトを防ぎます。
A: はい。統一された写真測量座標系により、共同スキャンが可能になります。さまざまなオペレーターが、複数のデバイスを使用して機体の別々のセクションをキャプチャします。すべてのハードウェアが同じ事前計算されたグローバル スケルトンを参照するため、データはシームレスにマージされます。共有計測ソフトウェア環境内で最終モデルを即座に組み立てます。これにより、総検査時間が大幅に短縮されます。
A: 高度なシステムでは、動的参照と呼ばれる技術が採用されています。計測グレードのスキャナは、剛体の動きを積極的に補正します。温度変化や重機の振動により航空機がわずかにずれた場合、光学式追跡も同時に調整されます。スキャナはパーツに対するスキャナの位置を常に計算します。これにより、格納庫の運用中の位置合わせの乱れが解消されます。
A: いいえ。最初の写真測量パスは非常に高速です。ベースラインの構造スケルトンのキャプチャには通常、わずか数分しかかかりません。この短い手順により、何時間にもわたる面倒なマーカーの適用が省略されます。また、スキャン後のソフトウェアのトラブルシューティングに数日かかることも避けられます。最終的に、組み込みの写真測量は、大規模な航空宇宙計測にとって最も時間効率の良い方法となります。
